

Ngày 10/11/2026, Google DeepMind giới thiệu Gemini Robotics 2.5, mô hình AI giúp robot vừa nhìn, vừa hiểu lệnh bằng lời nói, vừa điều khiển bàn tay máy linh hoạt. Kết quả đáng chú ý nhất đến từ nhà máy Mercedes-Benz. Tại đây, robot hình người Apollo 2 dùng mô hình này để nhặt và xếp linh kiện ô tô vào khay với tỷ lệ hoàn thành chuẩn xác 96%, mở ra hướng đi mới cho những công việc trước nay chỉ con người làm được.
Gemini Robotics 2.5 là gì và khác gì thế hệ trước
Gemini Robotics 2.5 thuộc nhóm mô hình thị giác – ngôn ngữ – hành động, thường gọi tắt là VLA. Đây là một bộ não AI duy nhất nhận hình ảnh từ camera, hiểu câu lệnh của con người rồi chuyển thẳng thành chuyển động của cánh tay và khớp ngón tay. Thay vì lập trình từng tọa độ như robot truyền thống, kỹ sư chỉ cần mô tả nhiệm vụ. Mô hình sẽ tự suy ra cách cầm, cách xoay và lực bóp phù hợp, kể cả với vật thể có hình dạng chưa từng gặp.
Nhanh hơn 20-30%, tỷ lệ thành công tăng mạnh
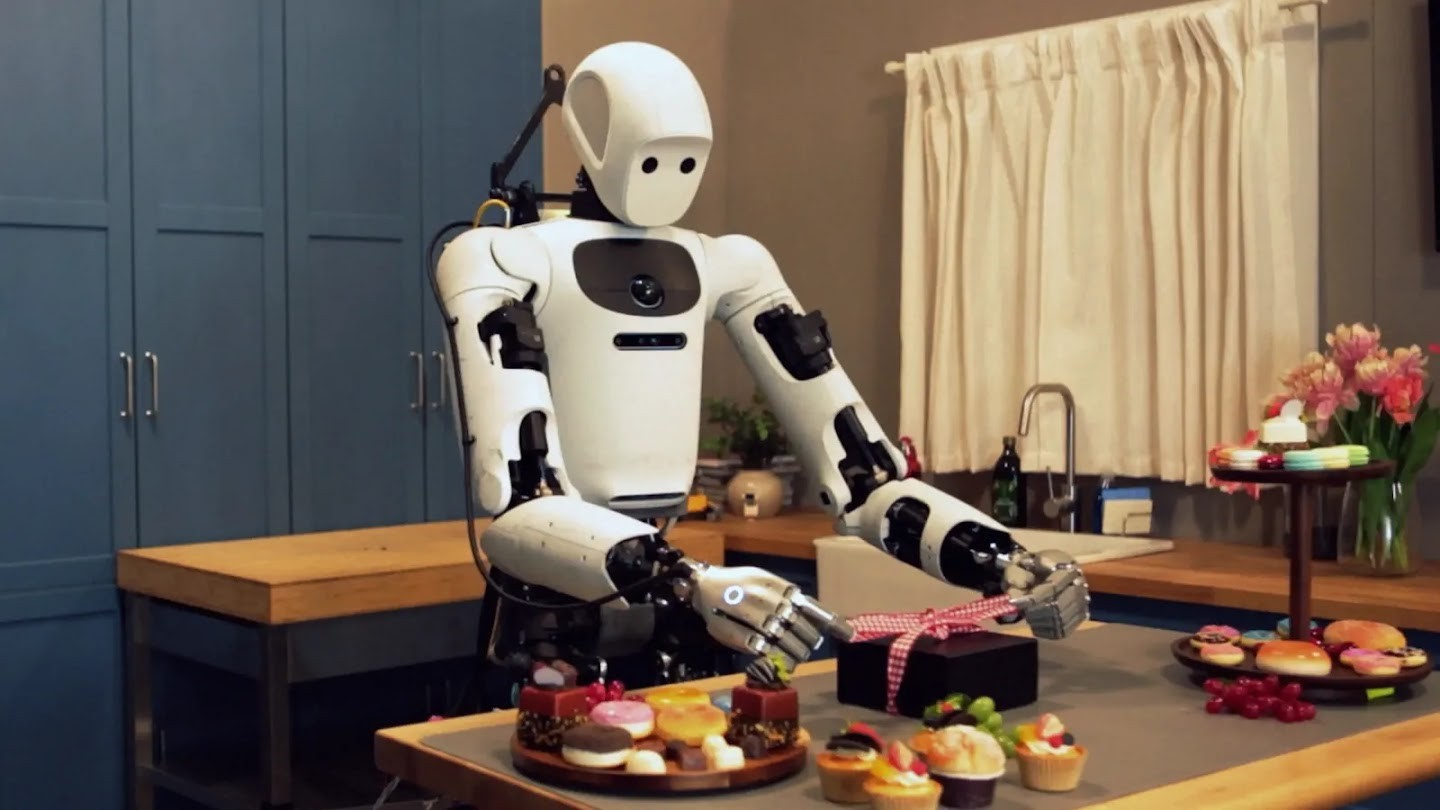
Theo công bố của Google DeepMind, mô hình mới đã được thử trên hơn 200 bài toán vận động thực tế. Các bài toán trải từ cầm nắm đồ vật mỏng manh, uốn nắn vật liệu mềm cho tới dùng dụng cụ cơ khí để lắp ráp chính xác. So với Gemini Robotics 2, tốc độ hoàn thành thao tác nhanh hơn khoảng 20-30%, còn tỷ lệ thành công tăng từ 30% đến 100% tùy nhiệm vụ. Đó là bước nhảy lớn, bởi nhiều tác vụ trước đây robot gần như bó tay.
Một vài ví dụ trong bộ kiểm thử cho thấy rõ khoảng cách này. Việc dùng kẹp gắp bánh ngọt xếp vào hộp tăng từ 5% lên 100%, việc tháo nơ trên hộp quà tăng từ 0% lên 70%, còn treo áo len lên móc tăng từ 0% lên 62%. Đây đều là thao tác đòi hỏi cảm nhận lực và độ mềm của vật liệu. Chính vì đó là điểm yếu cố hữu của robot chạy chương trình cứng, mức cải thiện này được giới nghiên cứu đánh giá cao.
Robot Apollo 2 xếp linh kiện ô tô tại nhà máy Mercedes-Benz
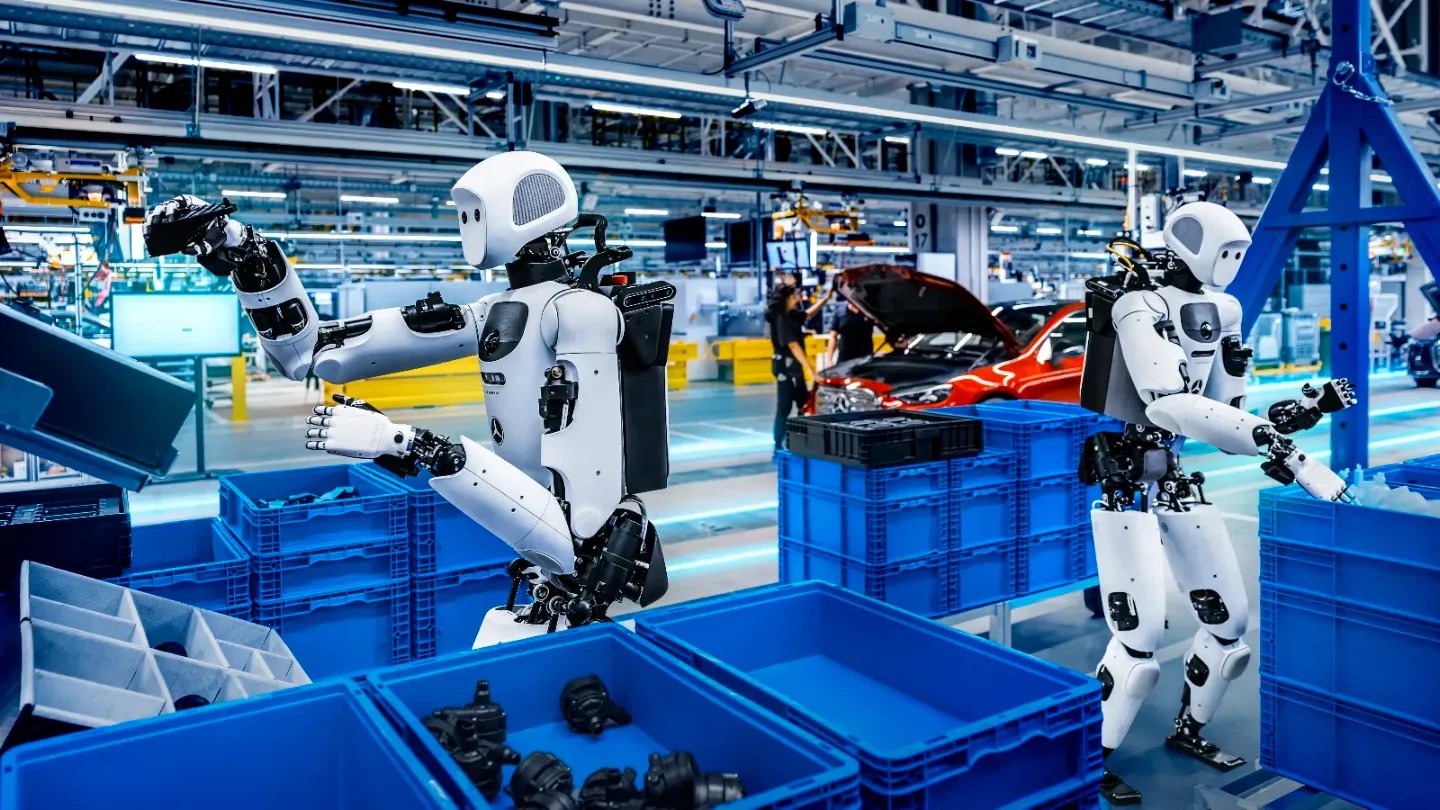
Minh chứng rõ nhất cho khả năng của Gemini Robotics 2.5 là đợt triển khai robot Apollo 2 do hãng Apptronik chế tạo. Robot làm việc trên dây chuyền của Mercedes-Benz tại hai nhà máy Kecskemét (Hungary) và Sindelfingen (Đức). Nhiệm vụ của nó là công đoạn chuẩn bị bộ linh kiện, hay còn gọi là kitting. Robot nhìn vào thùng chứa đựng phụ tùng lộn xộn, nhặt đúng từng chi tiết rồi đặt gọn vào khay tiêu chuẩn để chuyển tới trạm lắp ráp.
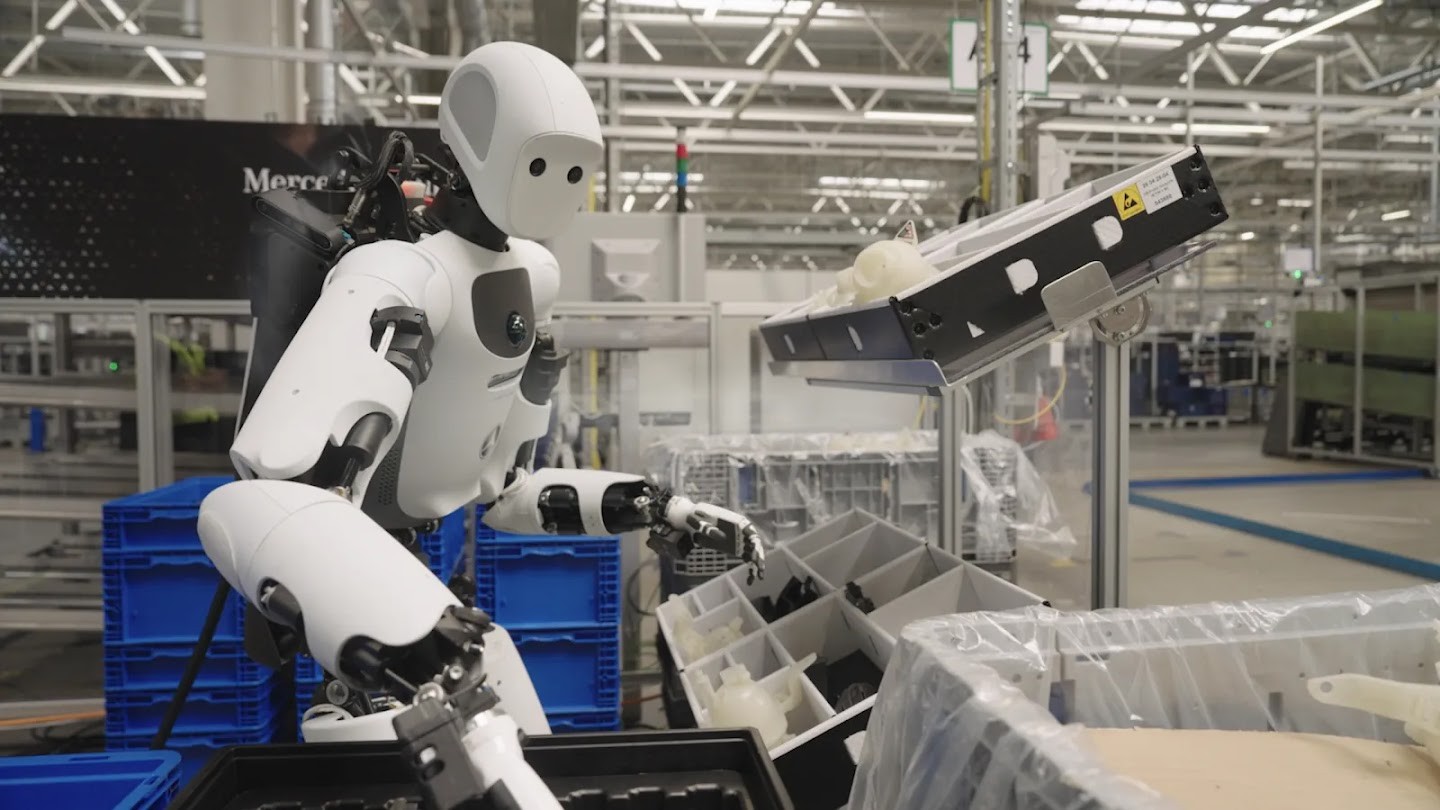
Khi bộ lập kế hoạch công việc được kết hợp với mô hình mới để điều khiển trực tiếp hai cánh tay và bàn tay cơ khí, Apollo 2 đạt tỷ lệ hoàn thành chuẩn xác 96%. Ông Jeff Cardenas, đồng sáng lập kiêm CEO Apptronik, cho biết hiệu suất robot tăng mạnh chỉ sau vài tuần huấn luyện bổ sung. Robot sau đó được chuyển thẳng từ phòng thử nghiệm vào dây chuyền thật, gần như không phải điều chỉnh thêm. Với các dự án robot hình người, đây là điều khá hiếm.
Vì sao kitting là bài toán khó
Kitting là công việc lặp lại nhưng không hề đơn giản, bởi phụ tùng trong thùng nằm mỗi lúc một kiểu, chồng lên nhau và có kích thước khác nhau. Với robot truyền thống, doanh nghiệp thường phải đầu tư thêm khay định vị, băng tải sắp hàng hoặc camera chuyên dụng. Mục đích là đưa linh kiện về đúng một vị trí cố định cho cánh tay máy gắp. Robot dùng mô hình VLA thì khác, nó tự xử lý sự lộn xộn đó giống cách người thợ vẫn làm hằng ngày.
Vì sao robot truyền thống hay gắp trượt còn robot dùng AI thì không
Phần lớn robot công nghiệp trong nhà xưởng hiện nay chỉ lặp lại một động tác theo tọa độ lập trình sẵn. Chỉ cần một con ốc lệch vài milimét, cánh tay máy có thể gắp trượt và làm dừng dây chuyền. Ngược lại, Gemini Robotics 2.5 gắn chặt mắt nhìn camera với bộ điều khiển khớp tay. Khi thấy vật thể bị xô lệch, robot tự chỉnh góc xoay cổ tay và lực bóp ngay trong lúc thao tác, gần giống phản xạ của con người.
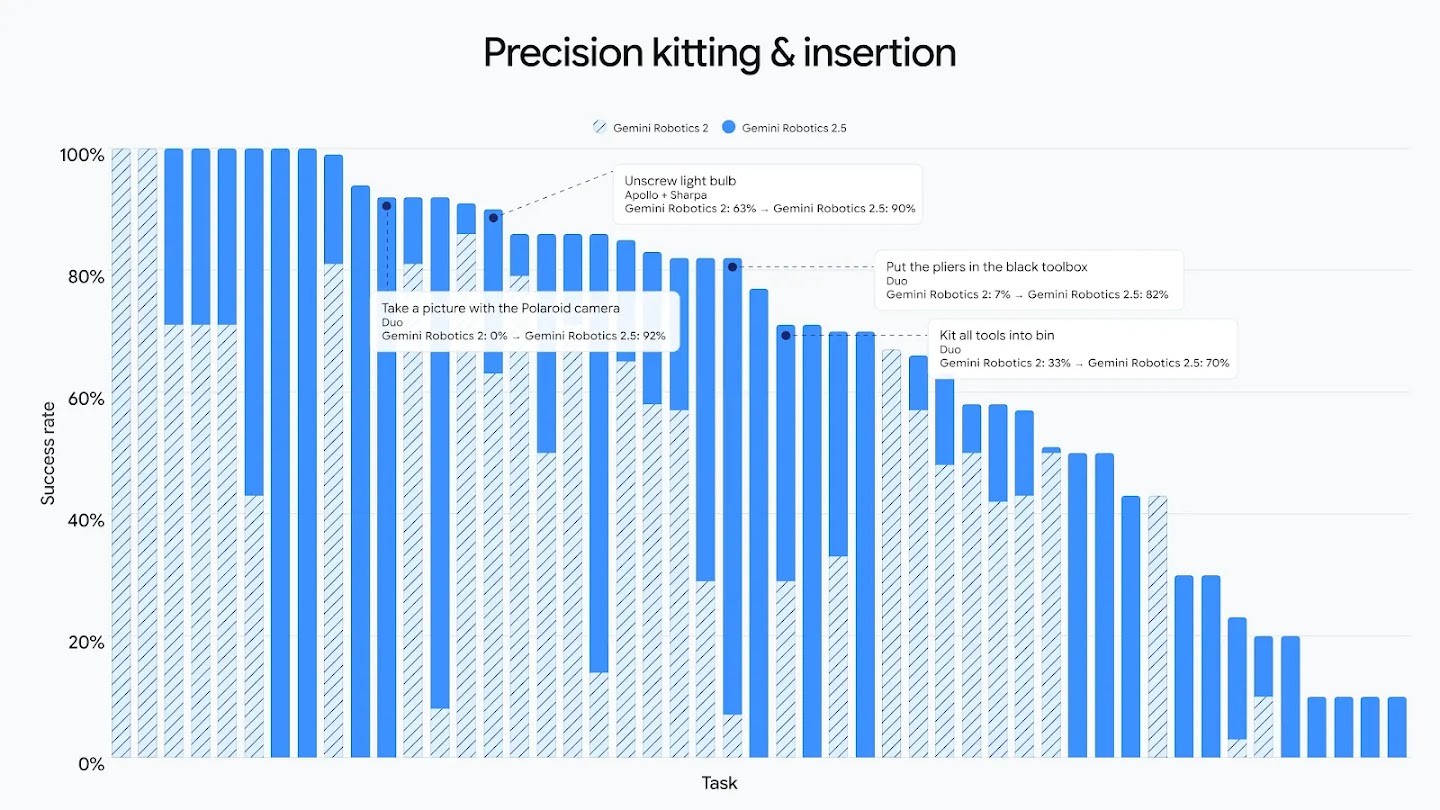
Ở nhóm tác vụ lắp ráp chính xác, kết quả kiểm thử của Google DeepMind cũng cho thấy khác biệt rõ rệt giữa hai thế hệ. Việc đặt kìm vào đúng hộp dụng cụ tăng từ 7% lên 82%, còn vặn bóng đèn tăng từ 63% lên 90%. Riêng việc gom toàn bộ dụng cụ vào thùng tăng từ 33% lên 70%. Những con số này cho thấy mô hình không chỉ nhìn tốt hơn mà còn biết phối hợp nhiều bước liên tiếp trong cùng một nhiệm vụ.
Ý nghĩa với các nhà máy đang tính chuyện tự động hóa
Câu chuyện tại Mercedes-Benz cho thấy ranh giới giữa việc cần bàn tay con người và việc có thể giao cho máy đang dịch chuyển nhanh hơn dự đoán. Tuy vậy, bạn nên nhìn tỷ lệ 96% trong bối cảnh một chương trình thử nghiệm có kiểm soát, với kỹ sư của Apptronik và Google DeepMind túc trực. Vẫn cần thêm dữ liệu về độ bền, chi phí bảo trì và an toàn. Đặc biệt là khi robot hình người làm việc cạnh công nhân trong nhiều ca liên tục.
Với phần lớn nhà máy, nhất là doanh nghiệp vừa và nhỏ, robot hình người vẫn là khoản đầu tư còn xa. Điều có thể học ngay từ dự án này là cách chọn công đoạn để bắt đầu. Mercedes-Benz không thử robot ở khâu phức tạp nhất mà chọn kitting, một khâu lặp lại, dễ đo lường và ảnh hưởng trực tiếp tới nhịp dây chuyền. Nhờ vậy, kết quả thử nghiệm phản ánh đúng giá trị thực mà robot mang lại.
Góc nhìn từ Roboworld
Từ thực tế triển khai robot cho nhà máy và kho vận tại Việt Nam, chúng tôi thấy Gemini Robotics 2.5 phản ánh một xu hướng rõ ràng. Robot ngày càng tự thích nghi với môi trường, thay vì bắt môi trường phải thay đổi theo robot. Dù vậy, những khâu hiệu quả nhất với doanh nghiệp Việt lúc này vẫn là vận chuyển nội bộ, cấp phát vật tư và vệ sinh mặt bằng. Ở đó, các dòng robot công nghiệp tự hành đã chạy ổn định nhiều năm và có số liệu hoàn vốn rõ ràng.
Nếu bạn đang tìm hiểu về tự động hóa, có thể bắt đầu bằng việc đưa một robot vận chuyển linh kiện trong nhà xưởng vào một tuyến cố định. Hãy đo năng suất trước và sau, đồng thời đào tạo vài nhân sự nội bộ biết vận hành. Khi đội ngũ đã quen làm việc cùng robot và dữ liệu vận hành đủ dày, việc tiếp cận các thế hệ robot thông minh hơn như Apollo 2 sẽ nhẹ nhàng và ít rủi ro hơn nhiều.