

Robot hình người nhặt trứng gà nghe như một thử nghiệm vui của phòng thí nghiệm, nhưng với các trang trại nuôi gà không lồng ở Mỹ, đây lại là lời giải cho một công việc nặng nhọc, lặp lại và ngày càng khó tuyển người. Nhóm nghiên cứu tại Đại học Bang North Carolina (NC State) đang huấn luyện robot mang tên Howl, cao khoảng 1,2 m, để tự tìm và nhặt những quả trứng gà đẻ rơi ngoài ổ, với mục tiêu hoàn thiện kỹ năng này vào đầu năm 2027.
Robot hình người nhặt trứng gà ra đời từ bài toán thiếu lao động
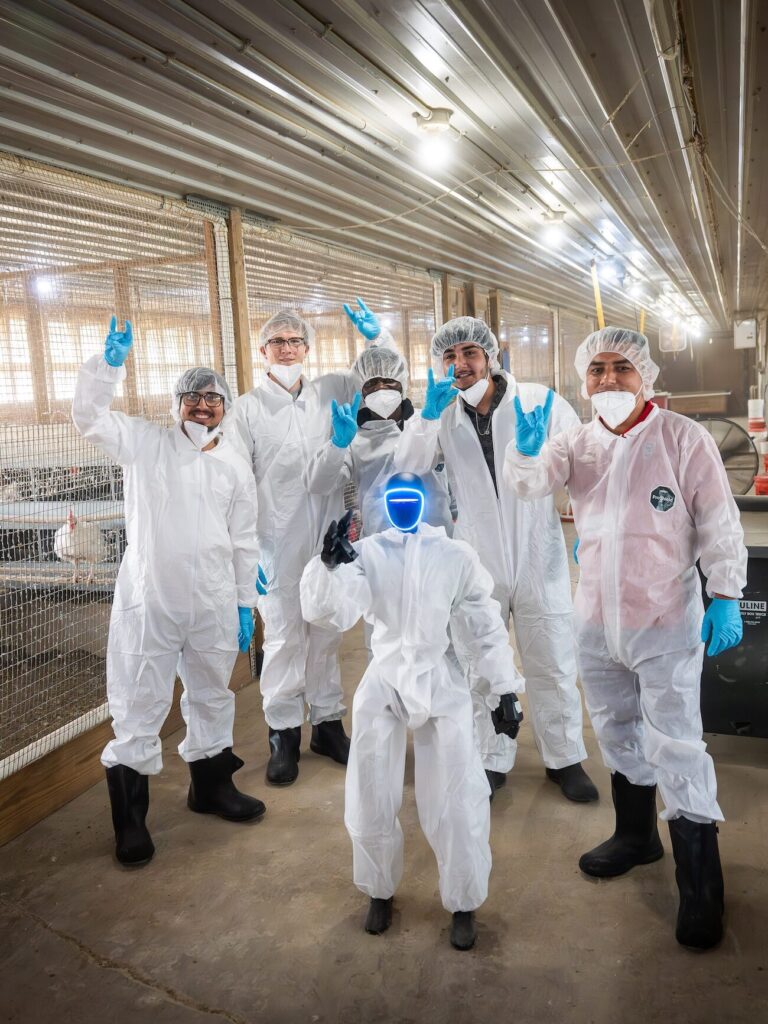
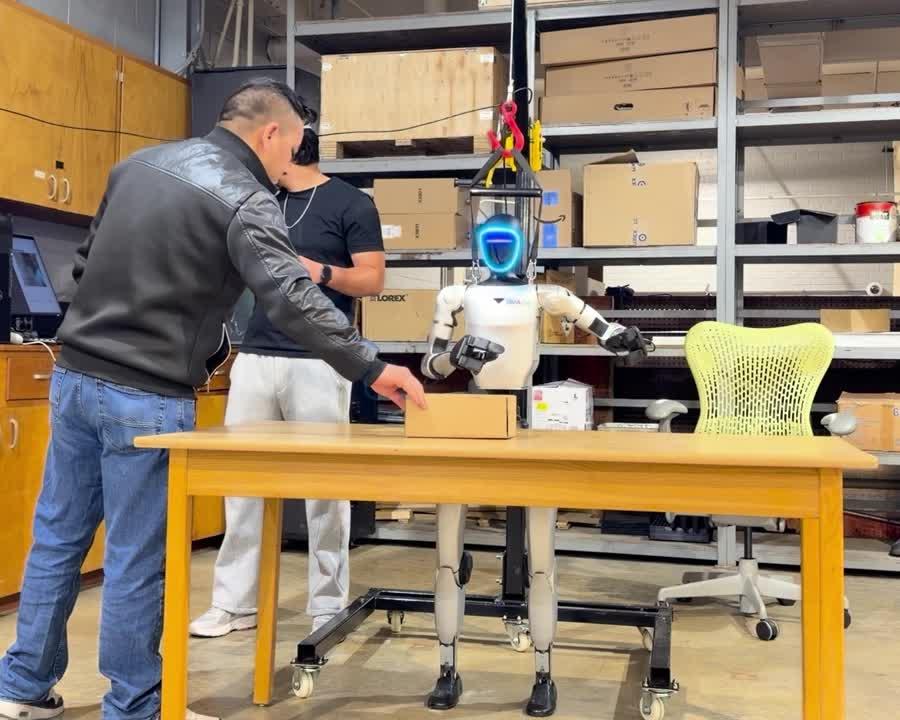
Howl là dự án của Phòng thí nghiệm Trí tuệ nhân tạo và Robot (AIR Lab) thuộc NC State, được xây trên nền robot hình người Unitree G1. Robot dùng AI cùng công nghệ thị giác máy tính để nhận diện vị trí quả trứng, tiến lại gần rồi nhặt lên bằng hai bàn tay robot. Điểm khác biệt của dự án là nhóm nghiên cứu không theo đuổi những màn nhào lộn hay biểu diễn gây chú ý, mà giao cho robot đúng một nhiệm vụ cụ thể, có giá trị kinh tế rõ ràng và đang thiếu người làm.
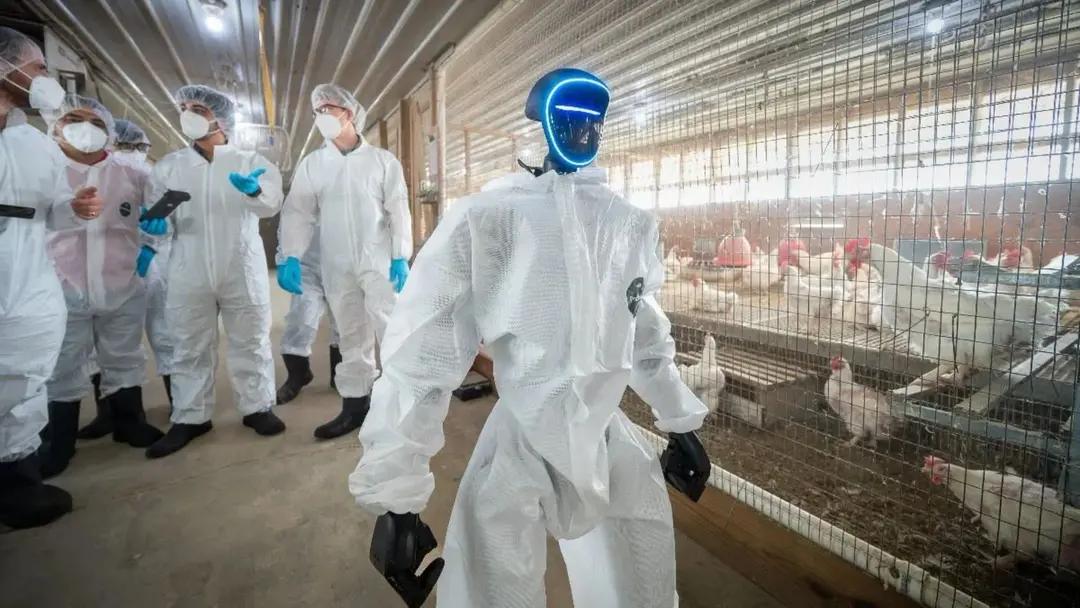
Theo các thông tin được công bố tới giữa tháng 11/2026, Howl vẫn đang trong giai đoạn hoàn thiện chương trình điều khiển và huấn luyện máy học, nên robot chưa được triển khai thương mại tại bất kỳ trang trại nào. Dù vậy, việc một robot hình người được thiết kế quanh một công việc đồng áng rất đời thường cho thấy hướng đi đáng chú ý của ngành robot hiện nay. Câu hỏi không còn là robot làm được gì cho đẹp mắt, mà là robot gánh được việc gì cho doanh nghiệp.
Vì sao trứng rơi ngoài ổ lại là gánh nặng của trang trại không lồng
Trong mô hình nuôi gà có lồng truyền thống, trứng sau khi đẻ sẽ lăn xuống băng chuyền nên khâu thu gom gần như đã được tự động hóa từ lâu. Mô hình không lồng thì khác. Gà được đi lại tự do và có thể đẻ ở bất cứ đâu ngoài khu vực ổ, khiến nhiều quả trứng nằm rải rác trên sàn chuồng và buộc công nhân phải đi tìm, cúi nhặt bằng tay nhiều lần trong ngày. Nếu những quả trứng này không được phát hiện kịp, chất lượng sản phẩm cũng có nguy cơ bị ảnh hưởng.
Quy mô của vấn đề không hề nhỏ. Theo Food & Agribusiness World, trứng nằm ngoài ổ có thể chiếm tới 15% tổng sản lượng ở một số trang trại không lồng, tương đương khoảng 2.000 đến 15.000 quả cần nhặt thủ công mỗi ngày với một đàn quy mô 100.000 con. Cũng theo nguồn này, tính đến tháng 10/2025 đã có khoảng 46% đàn gà đẻ ở Mỹ được nuôi theo hệ thống không lồng, nên khối lượng công việc thủ công này sẽ còn tăng theo tốc độ chuyển đổi mô hình chăn nuôi.
Cách nhóm NC State dạy robot nhặt trứng mà không làm vỡ
Nhặt một quả trứng là việc con người làm gần như theo phản xạ, nhưng với robot thì đó là một chuỗi bài toán khó nối tiếp nhau. Robot phải nhận diện vật thể giữa nền chuồng nhiều chất độn, xác định vị trí chính xác, di chuyển tới gần rồi cầm nắm với lực vừa đủ để quả trứng không vỡ. Thách thức vì thế không chỉ nằm ở chỗ robot có nhìn thấy trứng hay không, mà ở chỗ robot phải phối hợp mắt, chân và tay một cách mượt mà trong một môi trường luôn thay đổi.
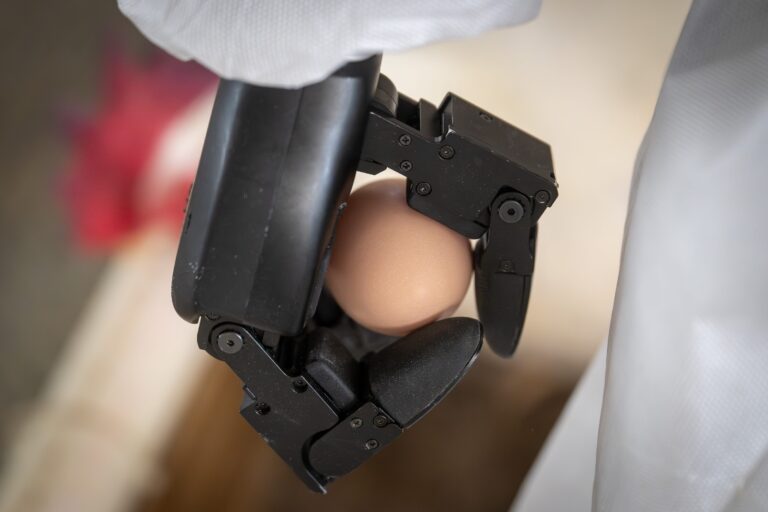
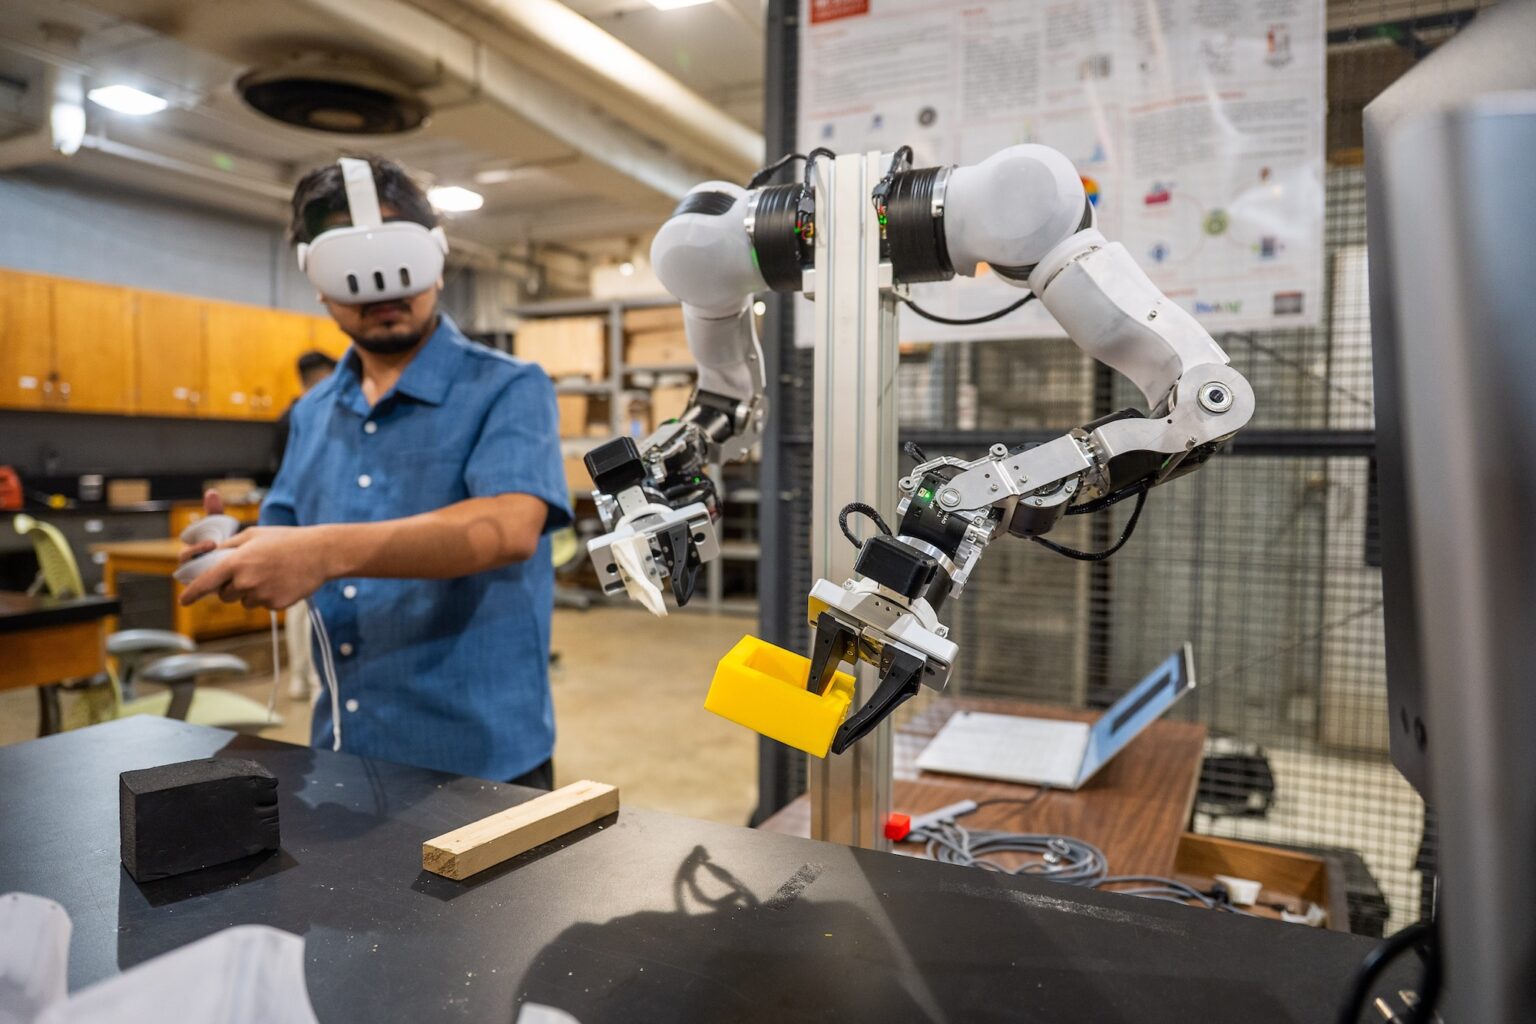
Theo Interesting Engineering, nhóm nghiên cứu kết hợp ba phương pháp huấn luyện chính. Với mô phỏng thực tế ảo (VR), người hướng dẫn điều khiển robot thực hiện các chuyển động mẫu trong môi trường ảo trước khi đưa vào thực tế, còn học bắt chước giúp robot tiếp thu thao tác qua những động tác do con người làm mẫu. Học tăng cường thì cho phép hệ thống tự cải thiện hành vi qua quá trình thử, sai và nhận phản hồi, nên robot dần biết cách tiếp cận quả trứng ở nhiều tư thế khác nhau.
Không chỉ Howl, AI đang đi sâu vào ngành gia cầm
Howl chỉ là một trong nhiều dự án AIR Lab đang phát triển cho ngành chăn nuôi gia cầm. Nhóm còn xây dựng Poultry Talk, một trợ lý AI kết hợp mô hình ngôn ngữ lớn với kho tài liệu chuyên ngành đã qua bình duyệt. Người chăn nuôi có thể hỏi về dinh dưỡng, phòng bệnh, điều kiện chuồng trại hay phúc lợi vật nuôi, và nhận câu trả lời dựa trên nguồn dữ liệu đáng tin cậy hơn thông tin chung trên Internet.
Song song, nhóm phát triển hệ thống camera 2D và 3D kết hợp thị giác máy tính để theo dõi sức khỏe từng con gà, phân tích tình trạng lông, mật độ lông và trọng lượng cơ thể nhằm phát hiện sớm dấu hiệu bệnh hoặc căng thẳng. Dữ liệu này còn có thể phục vụ mô hình cho ăn chính xác, khi khẩu phần được điều chỉnh theo nhu cầu của từng cá thể thay vì áp một chế độ chung cho cả đàn, qua đó giảm hao phí thức ăn.
Góc nhìn từ Roboworld
Điều đáng học từ dự án Howl không nằm ở hình dáng robot, mà ở cách chọn bài toán. Nhóm nghiên cứu bắt đầu từ một công việc cụ thể, đo được khối lượng, lặp lại hằng ngày và đang khó tuyển người, rồi mới chọn công nghệ để giải quyết, thay vì mua một robot đẹp rồi đi tìm việc cho nó làm. Đây cũng là nguyên tắc mà nhiều nhà máy, kho bãi và chuỗi nhà hàng tại Việt Nam đang áp dụng khi tự động hóa. Những khâu như vận chuyển nội bộ, vệ sinh mặt bằng hay giao nhận giữa các khu vực thường mang lại hiệu quả rõ nhất.
Với robot hình người, thời gian từ phòng thí nghiệm ra hiện trường vẫn còn dài, như chính Howl đang đặt mốc hoàn thiện vào năm 2027. Trong khi đó, các dòng robot tự hành phục vụ vận hành như robot vận chuyển, robot vệ sinh hay robot phục vụ đã chạy ổn định ở nhiều mặt bằng thực tế. Doanh nghiệp hoàn toàn có thể bắt đầu từ những khâu này để tích lũy dữ liệu và kinh nghiệm vận hành. Bạn có thể tham khảo thêm các giải pháp robot cho doanh nghiệp để hình dung lộ trình phù hợp với quy mô của mình trước khi tính tới những thế hệ robot mới hơn.