

Một phương pháp AI mới cho phép robot vừa hành động vừa tính toán bước kế tiếp. Nhờ vậy, công nghệ AI giúp robot giảm độ trễ phản hồi tới 17,4 lần và hoàn thành nhiều tác vụ nhanh gấp đôi.
Công nghệ AI giúp robot thoát cảnh làm một nhịp, dừng một nhịp
Robot dùng mô hình thị giác – ngôn ngữ – hành động (VLA) đang là hướng đi nóng của ngành tự động hóa. Các mô hình này cho phép robot nhìn, hiểu lệnh bằng ngôn ngữ tự nhiên rồi tự sinh ra chuỗi hành động. Tuy nhiên, chúng vẫn vướng một điểm nghẽn rất cơ bản. Robot thường phải đứng chờ mô hình tính xong nhóm lệnh mới rồi mới làm tiếp.
Khoảng chờ đó nghe có vẻ nhỏ, nhưng hậu quả lại khá rõ. Mỗi lần suy luận, cánh tay robot khựng lại một nhịp. Chuyển động vì thế bị đứt quãng, giật cục và mất tự nhiên. Quan trọng hơn, robot gần như không nhận ra các thay đổi xảy ra trong lúc nó đang chạy dở chuỗi hành động cũ.
Đây chính là bài toán mà nhóm nghiên cứu tại MIT, Nvidia, Caltech cùng một số đại học hàng đầu khác muốn gỡ. Họ vừa giới thiệu phương pháp mang tên VLASH, viết tắt của Vision-Language-Action with Scheduled Heuristics. Ý tưởng cốt lõi khá dễ hình dung. Robot vẫn làm việc hiện tại, còn mô hình AI tính toán song song cho bước sắp tới.
VLASH giải bài toán độ trễ bằng cách nào
Công nghệ AI giúp robot rút ngắn khoảng chờ này theo một cách khá gọn. VLASH không cố dựng lại toàn bộ môi trường sắp xảy ra, vì việc đó quá tốn tài nguyên. Thay vào đó, hệ thống chỉ ước tính trạng thái tương lai của chính con robot. Cơ sở để ước tính là vị trí hiện tại cộng với chuỗi hành động đã được lập kế hoạch.
Nhờ cách rút gọn này, thời gian tính toán giảm đi đáng kể. Mô hình lớn vẫn chạy nền, nhưng robot không còn phải đứng đợi. Khi nhóm lệnh cũ sắp kết thúc, nhóm lệnh mới đã sẵn sàng. Chuyển động vì vậy nối liền mạch thay vì đứt gãy từng đoạn.
Nói về động lực của nghiên cứu, Jiaming Tang – nghiên cứu sinh khoa Kỹ thuật điện và Khoa học máy tính (MIT) cho biết:
“Động lực của chúng tôi là chồng quá trình suy nghĩ lên quá trình thực thi, để tốc độ phản ứng nhanh hơn”
Theo nhóm nghiên cứu, cách làm này mang lại cho robot khả năng nhận biết trạng thái tương lai của chính nó. Đó là khác biệt lớn so với kiểu suy luận đồng bộ truyền thống. Ngoài ra, VLASH không đòi hỏi thay đổi kiến trúc của mô hình. Nhóm cũng cho biết phương pháp gần như không phát sinh thêm chi phí tính toán khi vận hành.
Kết quả thử nghiệm trên robot thật
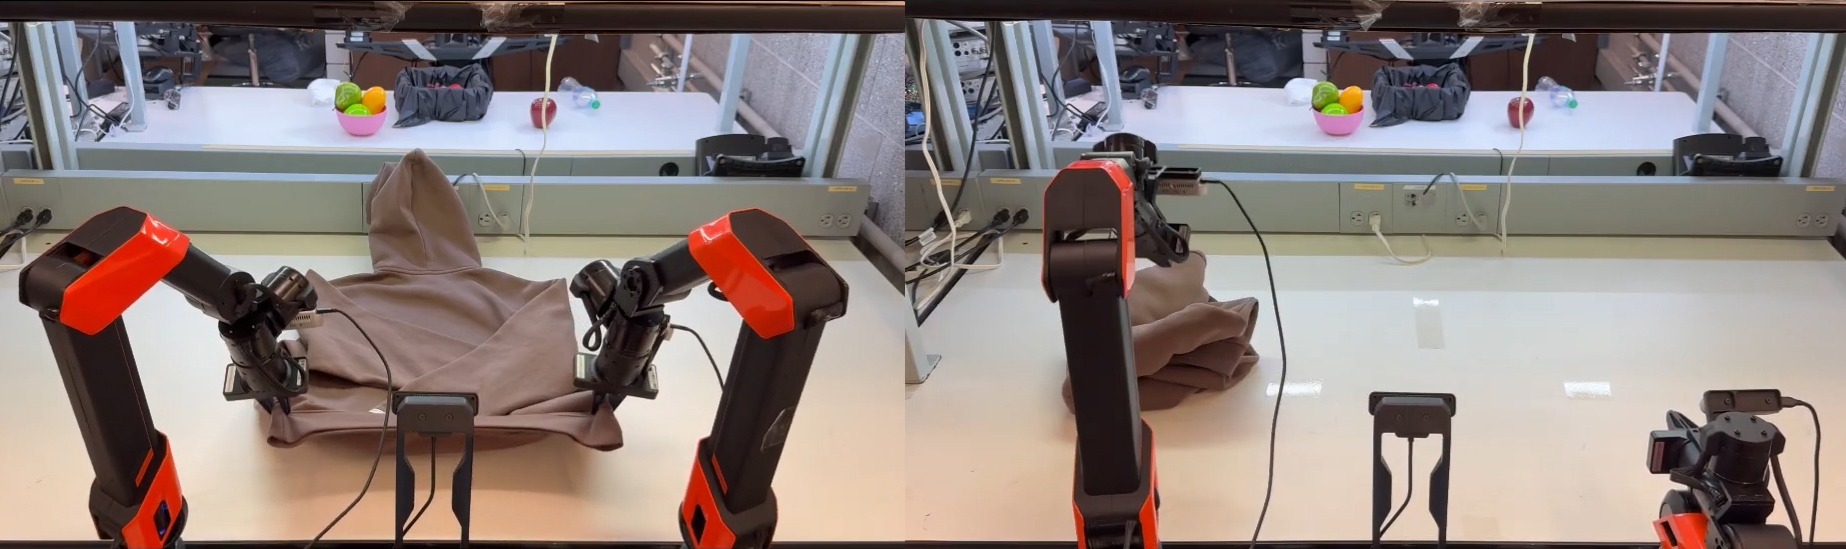
Nhóm nghiên cứu đã thử VLASH trên nhiều tác vụ thao tác quen thuộc. Danh sách gồm gắp, đặt, xếp chồng và phân loại vật thể. Theo công bố của nhóm, độ trễ phản hồi giảm tối đa 17,4 lần so với cách suy luận đồng bộ. Tốc độ hoàn thành một số tác vụ cũng tăng lên gấp đôi.
Một thử nghiệm cụ thể là phân loại khối lập phương theo màu rồi đặt vào hộp. Ở bài này, robot chạy nhanh gấp đôi so với phương pháp đối chứng. Độ chính xác được nhóm ghi nhận ở mức khoảng 90%. Khi kết hợp thêm kỹ thuật lượng tử hóa hành động, mức tăng tốc trên robot thật đạt tối đa 2,03 lần mà độ chính xác vẫn tương đương.
Bên cạnh đó, nhóm còn thử các tác vụ đòi hỏi phản xạ nhanh. Hai ví dụ dễ hình dung là đánh bóng bàn và trò chơi đập chuột. Trong những tình huống này, mục tiêu có thể đổi vị trí ngay khi robot đang thực hiện dở chuỗi hành động. Đây là phép thử sát nhất với môi trường thực tế luôn biến động.
Quy trình huấn luyện cũng được cải tiến đáng kể. Thời gian cho mỗi bước huấn luyện giảm từ 421 mili giây xuống còn 129 mili giây. Mức rút ngắn này tương đương nhanh hơn 3,26 lần. Với các nhóm phát triển robot, con số đó đồng nghĩa chi phí thử nghiệm rẻ hơn trước.
Đánh giá về ý nghĩa của kết quả, Song Han – Phó giáo sư khoa Kỹ thuật điện và Khoa học máy tính (MIT) nhận định:
“Công trình này đặt nền móng tốt cho các ứng dụng robot hiệu quả, nhanh và chi phí thấp”
Những giới hạn vẫn còn bỏ ngỏ
Dù vậy, VLASH chưa phải lời giải trọn vẹn. Hệ thống vẫn chưa chứng minh được tính an toàn khi làm việc chung với con người. Các yếu tố như độ tin cậy, khả năng dự đoán hành vi và cơ chế an toàn đều cần được đánh giá độc lập. Đây là rào cản quen thuộc với mọi công nghệ robot muốn bước ra khỏi phòng thí nghiệm.
Ngoài ra, phương pháp chưa được kiểm chứng đầy đủ trong điều kiện khắc nghiệt. Ánh sáng yếu, khói bụi hay địa hình phức tạp đều có thể làm kết quả khác đi. Nhóm nghiên cứu cho rằng VLASH có tiềm năng ứng dụng rộng, từ sản xuất tới các môi trường thay đổi liên tục. Tuy nhiên, hiệu quả trong thực tế đa dạng vẫn cần thêm thời gian kiểm chứng.

Góc nhìn từ Roboworld
Nhìn từ góc độ vận hành, câu chuyện của VLASH không chỉ là một con số kỹ thuật. Độ trễ phản hồi là thứ người dùng cảm nhận được ngay lập tức. Một con robot khựng lại vài phần giây mỗi nhịp sẽ tạo cảm giác chậm chạp. Ngược lại, chuyển động liền mạch khiến robot trông hiểu việc hơn hẳn.
Với dây chuyền sản xuất và kho hàng, độ mượt còn ảnh hưởng tới năng suất thật. Robot đi liền mạch sẽ giảm thời gian chết trên mỗi lượt di chuyển. Khi nhân với hàng trăm lượt mỗi ca, khác biệt tích lũy trở nên đáng kể. Đó cũng là lý do các dòng robot vận chuyển công nghiệp ngày càng chú trọng khả năng phản ứng theo thời gian thực.

Dù vậy, bạn không nên kỳ vọng một nghiên cứu mới sẽ thay đổi nhà máy ngay lập tức. Khoảng cách từ phòng thí nghiệm tới sàn vận hành thường tính bằng vài năm. Trong lúc chờ đợi, phần lớn giá trị vẫn đến từ những bài toán đơn giản và rõ ràng. Vận chuyển nội bộ, phục vụ khách hay các dòng robot vệ sinh công nghiệp là những nhóm việc đã đủ chín để tự động hóa.
Điều đáng theo dõi ở VLASH là hướng tiếp cận, chứ không phải riêng con số. Thay vì chạy đua mô hình ngày càng lớn, nhóm nghiên cứu tối ưu cách mô hình phối hợp với phần cứng. Hướng đi này thường cho hiệu quả nhanh và rẻ hơn. Công nghệ AI giúp robot phản ứng tốt hơn, nhưng phần cứng và hạ tầng vẫn quyết định kết quả cuối cùng.